埃斯顿(ESTUN)机器人 DH 参数查看与修改全流程
一句话摘要:埃斯顿机器人逐台出厂的实际 D-H 参数都不一样,直接用它做手眼标定,精度一定对不上。本文记录从接线、配 IP、VNC 进控制器后台读
RobotParam,到改 Mech-Viz 模型algo.json的完整操作,附密码、路径、踩坑清单和原文勘误。
先看结论
整件事只有三步:
| 步骤 | 做什么 | 在哪做 |
|---|---|---|
| ① 读 | 从机器人控制器里读出这台机器实际的 D-H 参数 | 网线直连控制器 LAN4 → VNC 进后台 → 看 RobotParam |
| ② 抄 | 把 L1~L7 七个连杆值抄下来 | 记事本 |
| ③ 改 | 把这七个值填进 Mech-Viz 的机器人模型 | Mech-Viz → 右键模型 → 打开资源文件 → [robot]_algo.json |
难点全在 ①,因为要进控制器后台。②③ 是纯抄写操作。
为什么埃斯顿必须一台一台改
这不是配置疏忽,是埃斯顿的设计特点。
控制器里存的是「这台」的真实值,Mech-Viz 里用的是「这个型号」的标准模型。
机器人本体在加工和装配时存在公差,每台六轴的连杆实际长度、关节零位都有微小差异。埃斯顿在出厂时会对每台机器单独做运动学标定,把结果写进控制器的配置文件 RobotParam。所以同一型号的 10 台机器人,RobotParam 里的数值是 10 组不同的数。
而 Mech-Viz 的机器人模型库里放的是该型号的标准模型——一套理论值。
这就产生了一个隐形误差源。官方文档对后果写得很直接:
当机器人与视觉系统之间通过关节角发送位姿数据时,如果真实机器人 DH 参数与仿真用的机器人 DH 参数不一致,会引入机器人精度误差。
三个典型会踩到的场景:
- 部分机器人的手眼标定(走主控通信)
- 只接收机器人关节角、不接收位姿的 EIH 场景
- 向机器人发送路径点关节角的场景
这三种情况下,Mech-Viz 要用 DH 参数自己算出位姿。模型里的连杆长度错 1 mm,算出来的位姿就偏 1 mm,标定再准也没用——误差在源头。
所以流程是:现场每台 ESTUN 都要单独核对一遍 D-H,不能拿一台的参数套全部。
准备清单
| 项目 | 要求 | 备注 |
|---|---|---|
| 网线 | 1 根 | 直连,不需要交换机 |
| VNC 客户端 | TightVNC(用 tvnviewer.exe) |
控制器自带服务端,只需装查看器 |
| 笔记本/工控机 | Windows | 与视觉工控机同一台最方便 |
| Mech-Viz | 已装,且已导入该型号机器人模型 | 否则没有 algo.json 可改 |
| 机器人状态 | 上电、可进入示教器界面 | 改参数不用使能 |
两个密码(控制器默认值,现场可能被改过):
- VNC 远程连接密码:
****** - 控制器后台登录:用户名
******/ 密码******
⚠️ 上面两个是出厂默认。如果现场改过,找集成商或埃斯顿售后要。改密码是常规安全操作,不要硬猜。
第一步:接线
用网线把视觉工控机接到机器人控制器的 LAN4 网口。
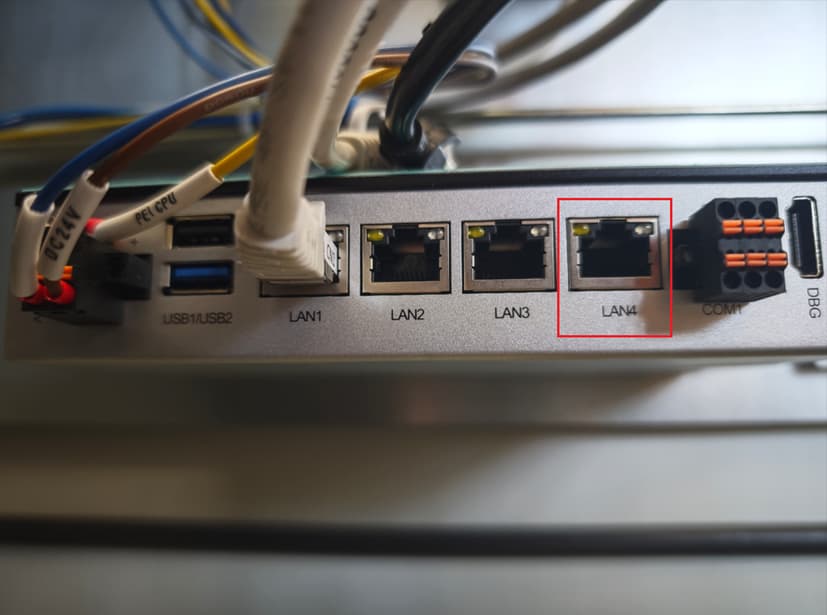
认准标着 LAN4 的那个口。旁边 LAN1/2/3 是别的用途,DBG 是调试口,都别插。
埃斯顿控制器对网口的功能划分是这样的:
| 网口 | 用途 |
|---|---|
| ETH1(LAN3) | TCP/IP、ModbusTCP |
| ETH2(LAN4) | VNC、EtherNet/IP、PROFINET |
VNC 服务挂在 LAN4 上,所以必须插这个口。
第二步:查控制器 LAN4 的 IP
在示教器上依次操作:
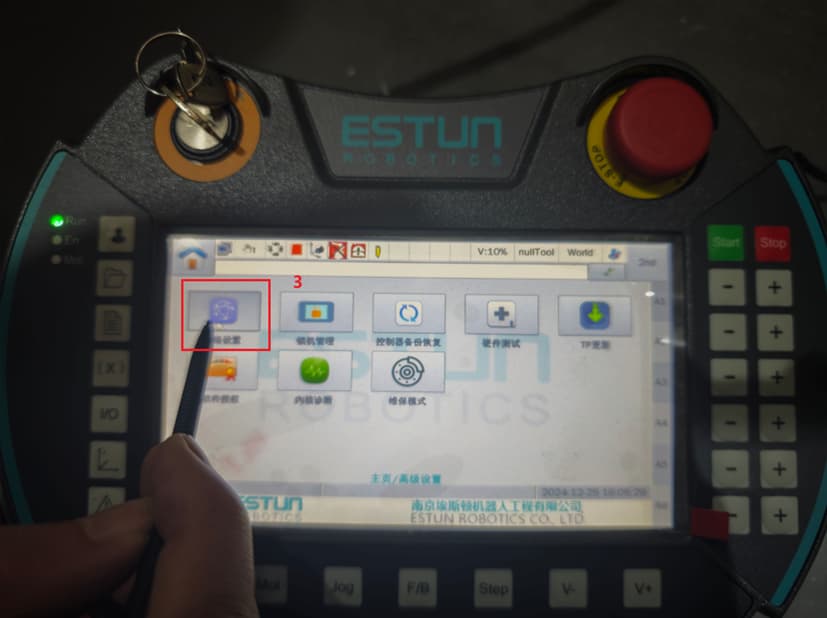
主界面左上角主页图标 → 高级设置 → 网络设置 → 网口显示切到 ETH2(1an4)
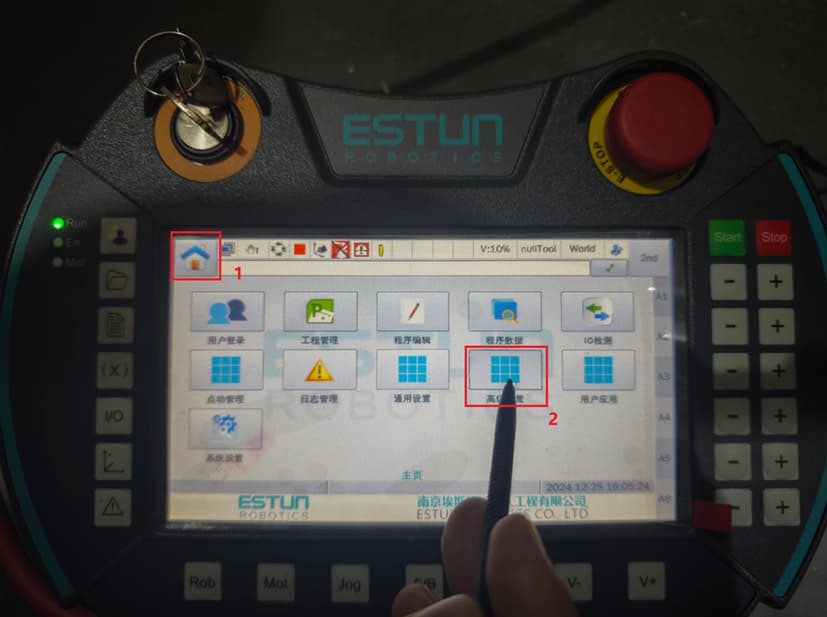
切到 ETH2(1an4) 之后,看到这一组值:
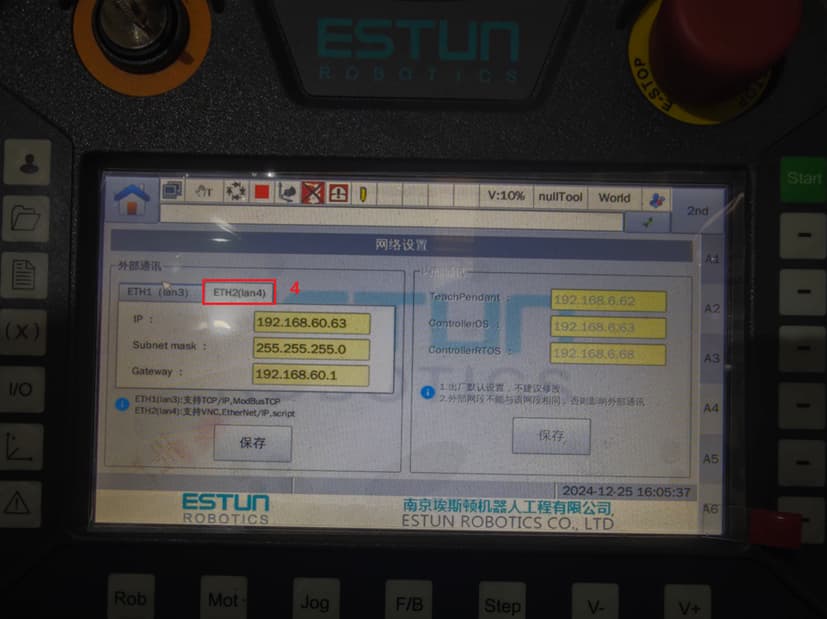
1 | IP : 192.168.60.63 |
界面下方还有一行厂家的备注,值得记一下:
- 出厂默认设置,不建议修改。
- 外部网口不能与调试网段相同,否则影响外部通讯。
记下这个 IP,下一步要用。
📌 勘误:不少流传的教程(包括原始社区帖)把这里写成
196.168.60.63,是笔误。实际是 192.168.60.63,示教器截图上写得很清楚。照 196 段配 IP 是连不上的。
第三步:给工控机配同网段 IP
打开工控机的网络适配器(就是刚插网线那个口),改成和 LAN4 同一网段:
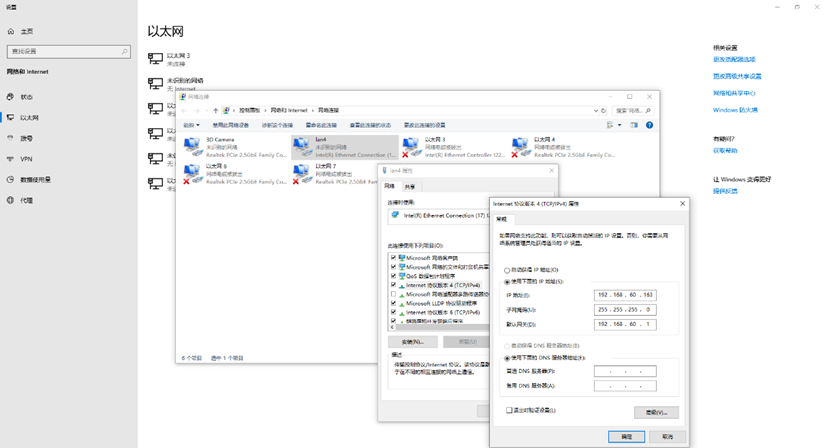
1 | IP : 192.168.60.161 ← 同网段,别和 .63 撞 |
配完先 ping 一下,通了再往下:
1 | ping 192.168.60.63 |
看到 来自 192.168.60.63 的回复: 字节=32 时间<1ms TTL=64 才算成功。
ping 不通就去查:网线是不是插错口、防火墙是不是拦了、两边是不是真在同一网段。这一步不通,后面全白搭,别急着开 VNC。
第四步:VNC 连进控制器后台
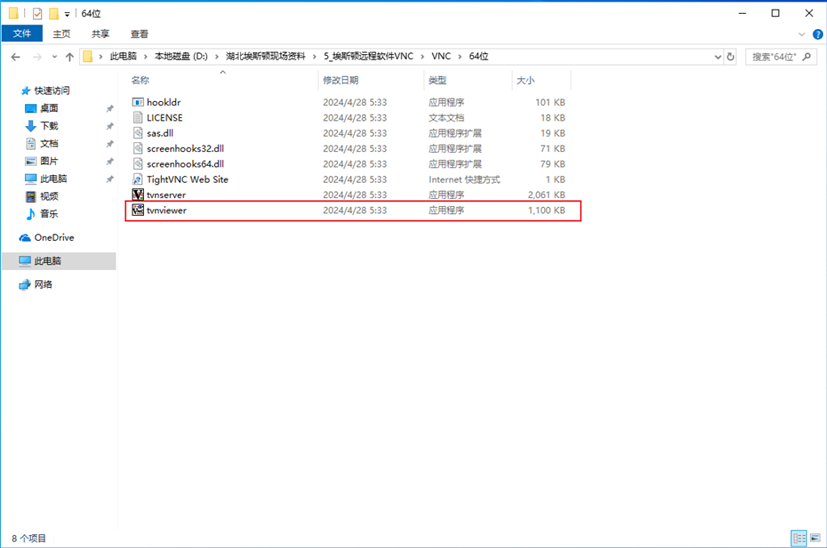
启动 VNC 查看器
解压 VNC 安装包,运行 tvnviewer.exe(不是 tvnserver.exe,那是服务端):
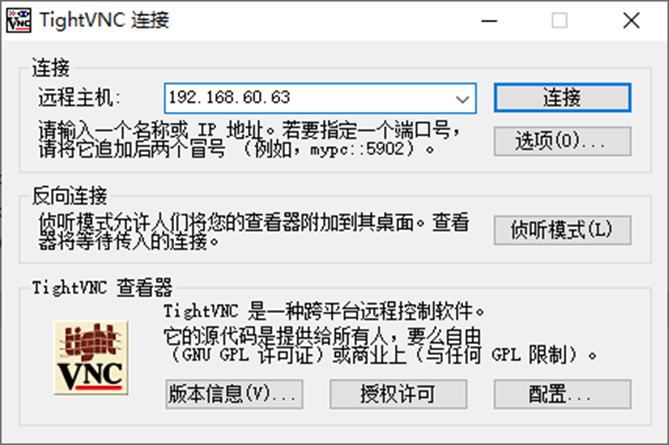
填 IP 连接
远程主机填刚才记下的 192.168.60.63,点「连接」:
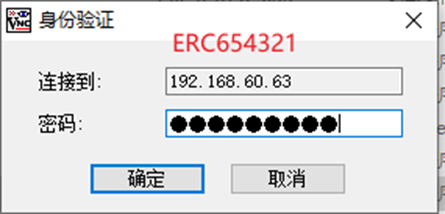
输入远程密码
密码:******
进入控制器后台
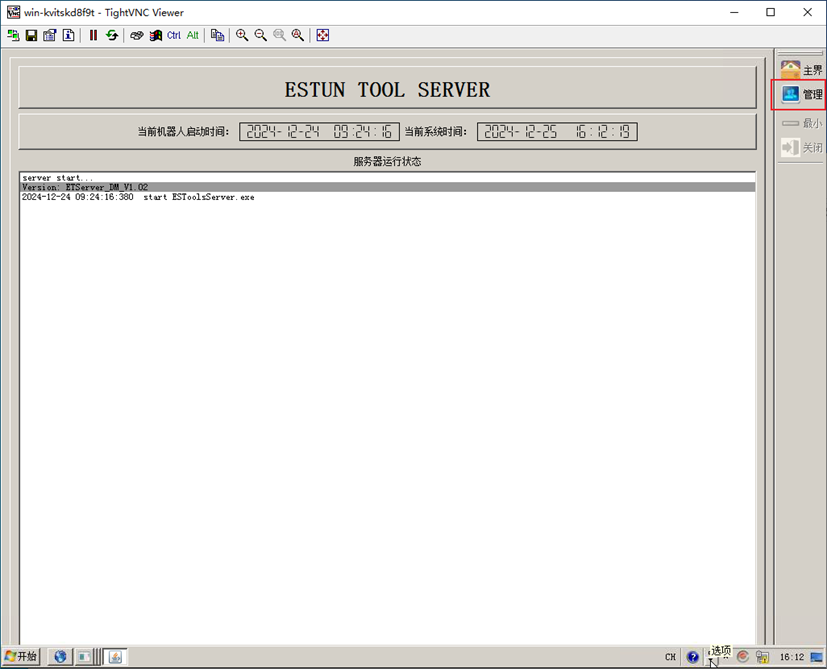
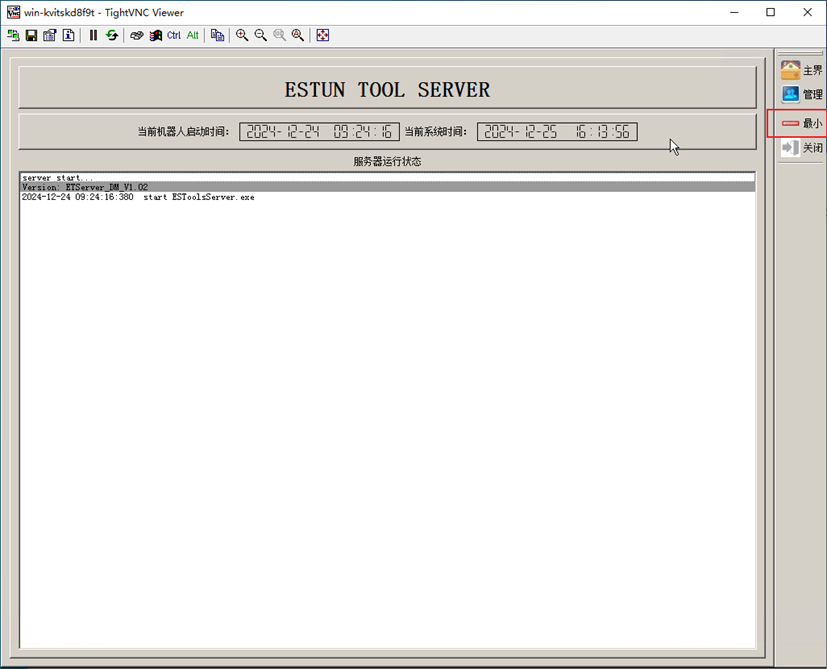
连上后会看到 ESTUN TOOL SERVER 界面,右侧竖排四个按钮:主界 / 管理 / 最小化 / 关闭。
点 「管理」:
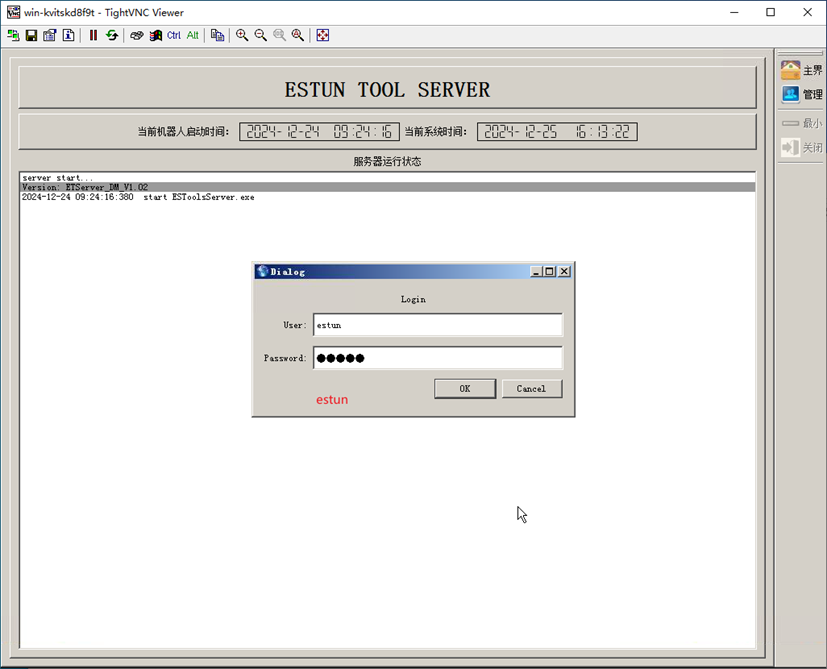
会弹登录框,用户名和密码都填 ******:
最小化,露出 Windows 桌面
登录后点 「最小化」,把 TOOL SERVER 窗口缩下去,露出控制器的 Windows 桌面:
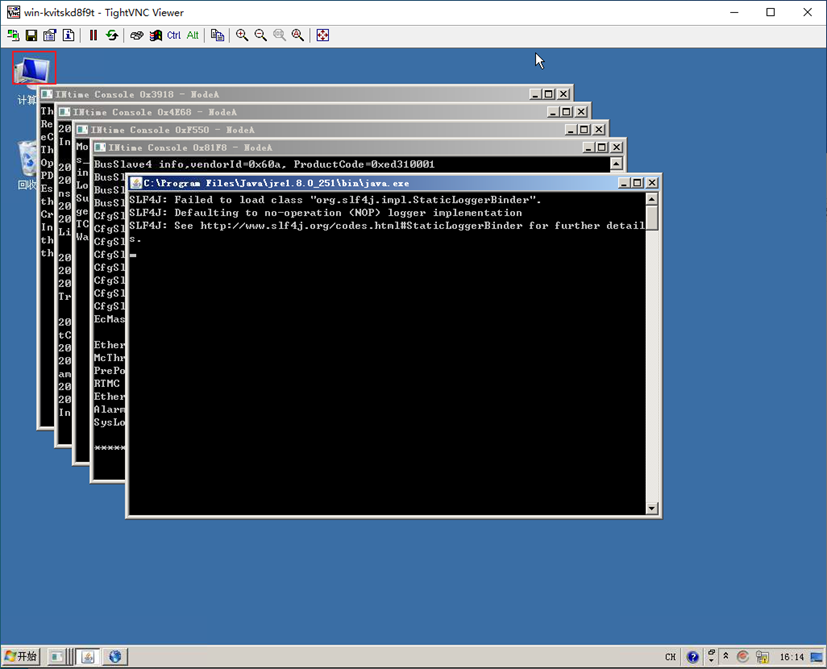
⚠️ 这里是最容易出事的一步。
控制器屏幕上跑着一个常驻的运行窗口,那是机器人实时任务。千万不要点它的关闭按钮。 原始教程在这里连用了 8 个感叹号强调——关掉轻则通讯中断要重启控制器,重则影响正在运行的生产任务。
只点「最小化」,别去碰桌面上其它窗口的 ✕。
第五步:进控制器桌面找文件
在控制器桌面上双击「我的电脑 / 计算机」,进文件管理器:
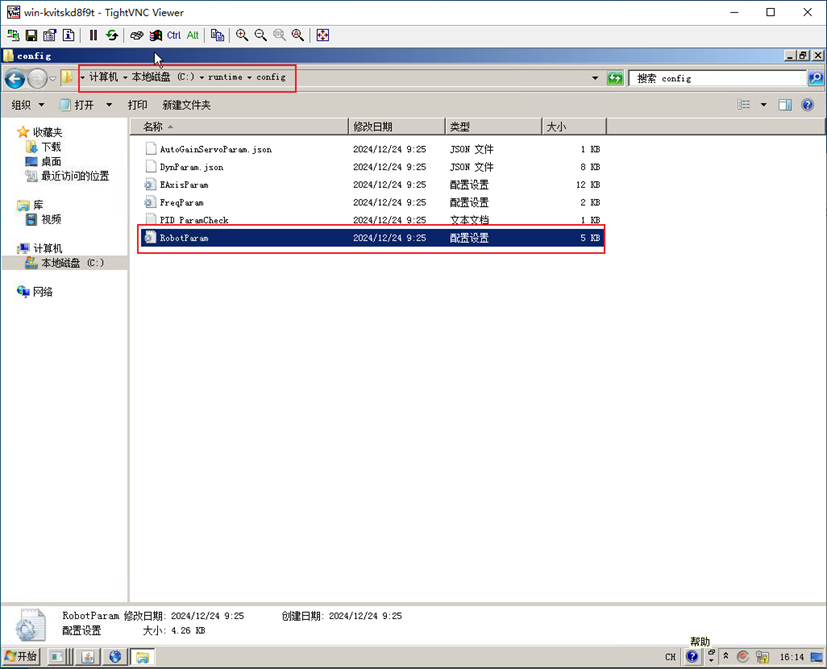
导航到:
1 | C:\runtime\config\ |
这个目录里是一堆机器人配置文件:
| 文件 | 大小 | 内容 |
|---|---|---|
AxisParam |
12 KB | 轴参数 |
DynParam.json |
8 KB | 动力学参数 |
RobotParam |
5 KB | ← 连杆/D-H 参数在这个里面 |
AutoGainServoParam.json |
1 KB | 伺服增益 |
FreqParam |
— | 频率参数 |
PID_ParamCheck |
1 KB | PID 校验 |
RobotParam 没有扩展名,双击大概率不会自动打开。右键 → 打开方式 → 记事本。
第六步:读出实际 D-H 参数
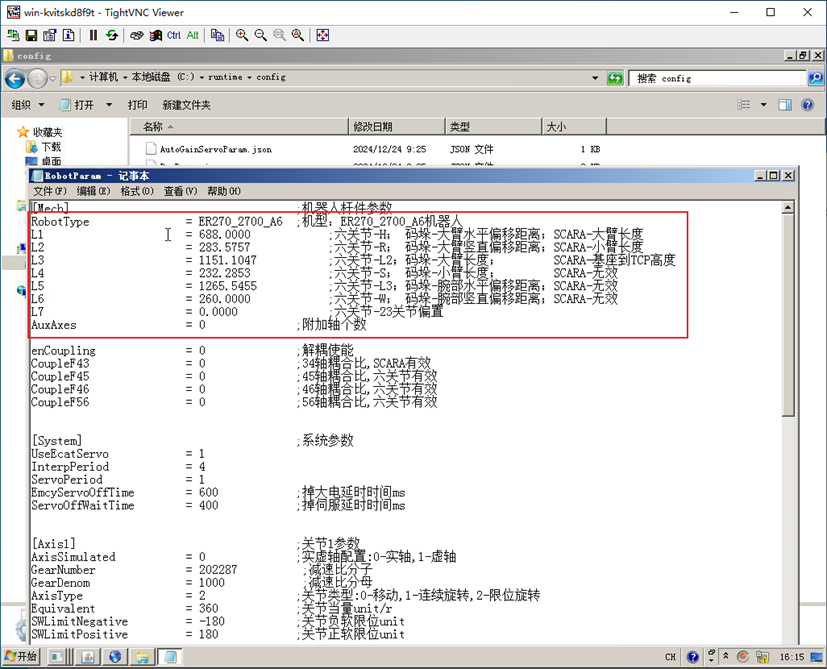
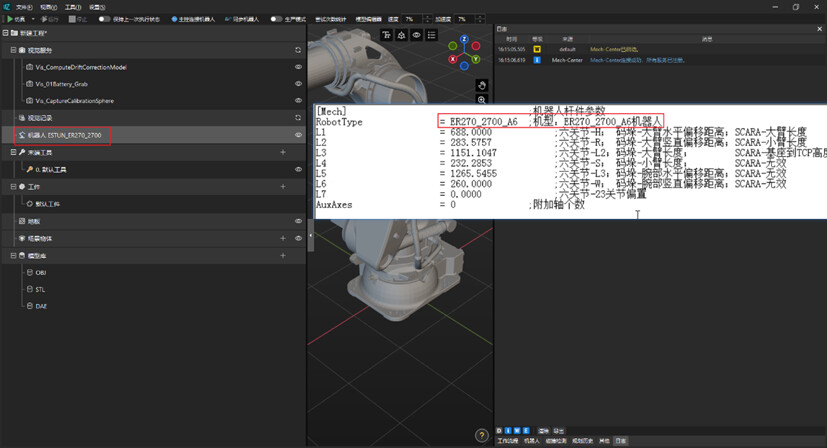
用记事本打开后,开头 [Mach] 段就是机器人连杆参数:
1 | [Mach] ;机器人杆件参数 |
把这 8 行(L1 到 L7,加 RobotType)原样抄下来。
🔎 一个重要提醒:右侧注释栏里写的「SCARA-大臂长度」「码垛-腕部水平偏移距离」之类,是埃斯顿配置文件里的通用注释模板,SCARA、码垛、六轴共用一个文件格式。对 ER270 这种六轴机型,这些字面意思不完全对应,别按注释去理解 L2 到底代表什么。
你需要做的只是:原样抄数字,原样填到 Mech-Viz。中间不需要知道每个 L 对应哪根连杆。
上面的数值只是示例(一台 ER270-2700),你的机器一定是别的数。照抄示例 = 精度直接崩。
第七步:改 Mech-Viz 的机器人模型
找到模型对应的资源文件
打开 Mech-Viz,在场景里选中现场对应的机器人模型(这里是 ESTUN_ER270_2700),右键 → 打开资源文件:
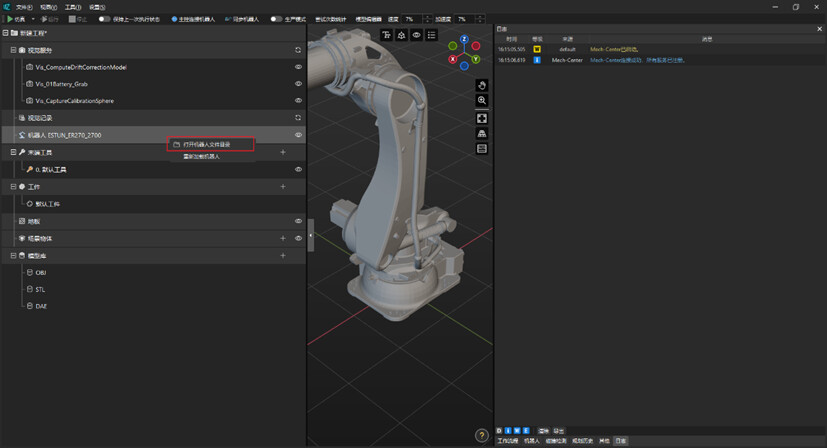
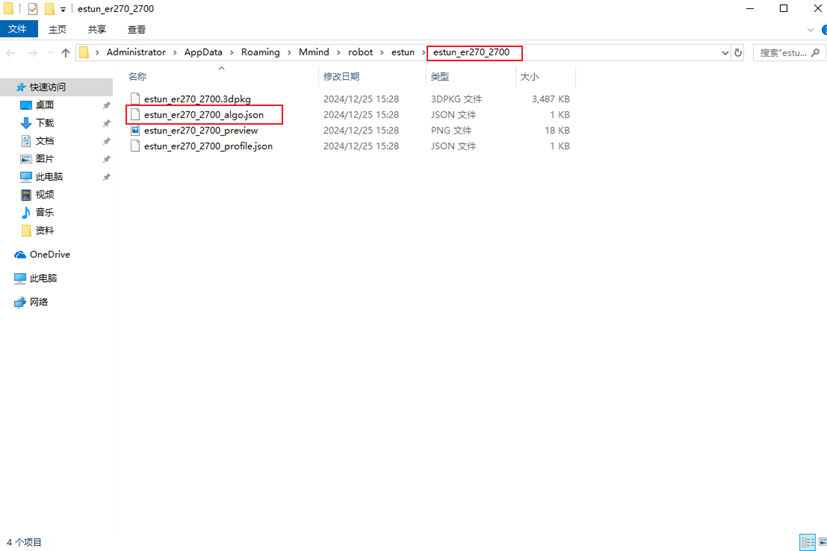
资源目录会打开,一般在这个路径:
1 | C:\Users\<用户名>\AppData\Roaming\Mmind\robot\estun\estun_er270_2700\ |
里面有 4 个文件:
| 文件 | 作用 |
|---|---|
estun_er270_2700_3dpkg |
3D 模型包,别动 |
estun_er270_2700_algo.json |
← 连杆参数在这里,要改的就是它 |
estun_er270_2700_preview.png |
缩略图 |
estun_er270_2700_profile.json |
机型属性 |
📌 勘误:原始社区帖写的是「选择对应的【aglo】文件」,
aglo是algo的笔误。实际扩展名是.json,文件名以_algo.json结尾。
对比两边的值
用记事本打开 estun_er270_2700_algo.json,它的连杆参数不在 L1~`L7 这种字段里,而是一个叫 **ph`** 的数组:
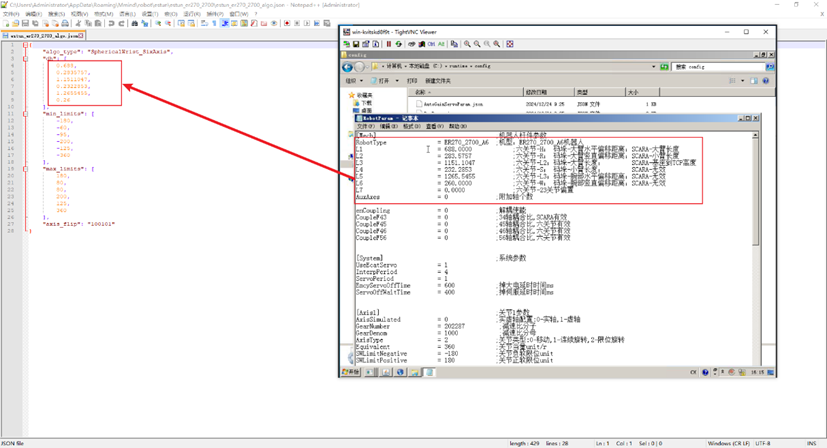
1 | { |
对照上面从 RobotParam 抄下来的值,能看出一条很关键的换算关系:
| RobotParam(mm) | ph 数组(m) |
|---|---|
L1 = 688.0000 |
0.688 |
L2 = 283.5757 |
0.2835757 |
L3 = 1151.1047 |
1.1511047 |
L4 = 232.2853 |
0.2322853 |
L5 = 1265.5455 |
1.2655455 |
L6 = 260.0000 |
0.26 |
L7 = 0.0000 |
不在数组里 |
两条必须记住:
🔴 单位不同:
RobotParam是毫米,algo.json的ph数组是米。直接把688填进数组会让机器人变成 688 米长的怪物,Mech-Viz 当场崩或模型飞到天边。一律除以 1000。🔴 只填 6 个,不是 7 个:
ph数组固定 6 个元素,对应 L1~L6。RobotParam里的L7(附加轴偏移,通常为 0)不进这个数组,别硬塞第 7 个值——数组变成 7 个元素会导致解析失败。
algo_type、min_limits、max_limits、axis_flip 这些不要动。它们是机型运动学类型和关节限位,跟这台机器的加工公差无关,改了会让模型行为异常。
判断标准:
ph六个值和RobotParam的 L1~L6 ÷ 1000 完全一致 → 这台机器不用改- 有任何一位不同 → 逐个替换成实机值(保留原有小数位精度,别四舍五入)
保存并重启
- 保存
algo.json(UTF-8,别用 Word 打开) - 关闭 Mech-Viz 和 Mech-Vision
- 重新启动视觉软件
模型参数是启动时加载并缓存的,不重启不生效。
💡 动手前先备份原文件:把
estun_er270_2700_algo.json复制一份改名成estun_er270_2700_algo.json.bak放在同目录。改错了直接换回来,比重装模型快得多。另外:升级 Mech-Viz 或重新导入机器人模型时,
AppData下这个目录可能被覆盖。升级后要重新核对一遍ph数组。
第八步:验证
改完之后怎么确认真的生效了?三个层次的验证:
① 看数值:重新打开 algo.json,确认 ph 六个值还在(有的编辑器崩溃会丢改动)。
② 看软件:重启 Mech-Viz,选中机器人模型,看模型属性里的连杆参数是否变成了新值。
③ 看精度:这是真正的验收。做完手眼标定后走一遍标准验证流程,看绝对精度是否在允许范围内。如果改前改后精度没区别,说明:
- 要么改动根本没生效(回 ①② 查)
- 要么这台机器的
RobotParam本来就等于标准模型(少见,但存在)
踩坑清单
| 坑 | 现象 | 处理 |
|---|---|---|
| 网线插错口 | VNC 连不上 | 必须插 LAN4,不是 LAN1/2/3 |
| IP 按 196 段配 | ping 不通 | 实际是 192.168.60.63 |
| 工控机 IP 和控制器撞 | 时通时不通 | 工控机用 .161 之类的其他地址 |
| 防火墙拦 VNC | 连接超时 | 关掉工控机防火墙对应网段的拦截 |
| 关掉控制器运行窗口 | 通讯中断 / 需重启控制器 | 只点「最小化」,绝对不点 ✕ |
| 照抄教程里的 L1~L7 | 精度反而变差 | 每台不同,必须读自己这台 |
mm 直接填进 ph 数组 |
模型巨大 / Mech-Viz 崩溃 | ph 单位是米,一律 ÷1000 |
往 ph 里塞第 7 个值 |
json 解析失败、模型加载不出来 | ph 固定 6 个,L7 不进数组 |
改了 min/max_limits |
关节限位异常、规划报错 | 只改 ph,其它字段不要动 |
| 用 Word 编辑 json | 文件损坏、Mech-Viz 起不来 | 用记事本 / VS Code,UTF-8 |
| 改完没重启软件 | 参数不生效 | 关掉 Mech-Vision + Mech-Viz 再开 |
| 升级 Mech-Viz 后没复查 | 参数被重置回标准模型 | 升级/重导模型后重新核对 ph |
| 找错模型目录 | 改了没反应 | 右键的是场景里正在用的那个模型 |
常见问题
Q:每台都要改吗?一个车间 20 台怎么办?
每台都要核对。但可以批量做:把 20 台的 RobotParam 都读出来存成文本,逐台比对一次。如果某一批是同批次出厂的,值可能相同,那就一次改完覆盖。但一定要核对过再下结论——「应该一样吧」是这类项目最常见的翻车起点。
Q:RobotParam 能不能直接改?
不建议。这是控制器运动学模型,改错了机器人会动到不该去的地方,有安全风险。这里只读。要改的是 Mech-Viz 那边。
Q:base_offset 要不要改?
algo.json 里如果还有 base_offset 之类的字段,一般不用动。它描述机器人基座相对世界坐标的偏移,和连杆 D-H 是两回事。除非机器人装在倾斜底座或移动平台上,否则保持原值。
Q:VNC 密码被改过怎么办?
找集成商或埃斯顿售后。硬猜没意义,而且频繁试错可能触发锁定。
Q:能不能不进控制器就读到 D-H?
部分机型可以在示教器的「系统信息 / 机器人参数」界面直接看。但 RobotParam 是权威来源,数值最全——示教器上显示的可能只是其中一部分。有条件还是读文件。
原文勘误(如果你也在照社区帖做)
网上流传的这份操作指南(梅卡曼德在线社区,ESTUN 机器人查看 DH 参数)内容是对的,但有几处笔误值得提前知道,省得现场卡住:
| 原文 | 实际 | 影响 |
|---|---|---|
默认 IP 196.168.60.63 |
192.168.60.63 |
按 196 配 IP 直接连不上 |
| 「选择对应的【aglo】文件」 | [robot]_algo.json |
找不到 aglo 这个后缀 |
| 「找到对应的 RobotParam」 | C:\runtime\config\RobotParam,无扩展名 |
双击不打开,会以为文件坏了 |
| 只说「修改对应的 D-H 参数」 | ph 是米制、6 个值、对应 L1~L6 |
照 L1~L7 逐字段填会改错,单位错了直接崩 |
| 未说明控制器运行窗口的风险 | 关掉会中断机器人运行 | 原文用了 8 个感叹号强调,别当玩笑 |
第 4 条是这份原教程最大的坑:它只写「修改机器人模型配置文件中对应的 D-H 参数和当前机器人实际 D-H 参数一致」,但控制器里叫 L1~L7 毫米值,模型里叫 ph 数组米制 6 值。中间这层换算完全没写,只能靠截图对照发现。
附:参考
- 梅卡曼德官方文档:机器人 DH 参数检查(DH 参数定义、使用场景、检查三步法)
- 梅卡曼德官方文档:机器人模型参数校验教程
- 梅卡曼德官方文档:机器人模型库
- 梅卡曼德在线社区:操作指南-ESTUN机器人查看DH参数(本文原始操作流程来源)
本文操作流程整理自梅卡曼德在线社区公开教程,结合现场实践补充了勘误、验证方法和踩坑清单。文中截图来自原教程,版权归原作者及梅卡曼德所有。